Get in touch

1. Introduzione: scomposizione della potenza dei motori a induzione CA Il motore a induzione CA è uno dei...
LEGGI DI PIÙ
Novità del settore
2026-09-03
Un ingegnere di ricerca e sviluppo una volta ci ha detto che un motore brushless che funzionava magnificamente su un banco di prova per droni si è bloccato in pochi minuti su un braccio robotico. La causa non era la mancanza di potere. Si trattava di una mancata corrispondenza tra le specifiche di coppia continua utilizzate dal costruttore di droni e il profilo di coppia a bassa velocità e ad alta tenuta richiesto da un giunto robotico. Un motore brushless per la robotica deve mantenere la posizione contro la gravità, muoversi agevolmente a 20 giri al minuto e sopravvivere a frequenti cicli di avvio-arresto senza danni termici. Questo è un panorama delle specifiche completamente diverso.
Gli ingegneri dell'approvvigionamento spesso commettono lo stesso errore: scelgono un motore in base al numero di giri a vuoto più alto in un catalogo, quindi scoprono che la coppia continua alla velocità effettiva del giunto è inferiore. Il risultato è una riprogettazione che costa mesi.
Un motore brushless per la robotica è una macchina sincrona trifase progettata per un'elevata densità di coppia, una bassa coppia di cogging e un feedback di posizione ad anello chiuso anziché per picchi di giri al minuto a vuoto.
La differenza diventa evidente quando si confronta un motore di propulsione per droni con un attuatore congiunto. Un motore per droni è selezionato per la spinta-peso ad alti regimi. Un motore congiunto del robot viene selezionato per una coppia continua a bassa velocità, spesso con un riduttore armonico che riduce la velocità di uscita a 20-60 giri/min mentre moltiplica la coppia. I parametri critici sono la densità di coppia (Nm per chilogrammo di massa del motore), la coppia di cogging (arresto magnetico che provoca una rotazione irregolare) e la flessibilità dell'avvolgimento.
Anche gli avvolgimenti e gli encoder vengono decisi a livello di applicazione. Un motore che funziona per un asse da polso da 24 V CC potrebbe richiedere un avvolgimento da 310 V CC per un asse a vita pesante e il tipo di encoder deve corrispondere all'ingresso del controller. Queste non sono scelte da catalogo; sono scelte ingegneristiche.
Per i giunti dei robot, il fattore di declassamento tra la coppia di picco e quella continua è generalmente compreso tra 2,5x e 3x. Specificare sempre la cifra continua, non la cifra di picco.
La coppia continua a basso numero di giri determina se un robot può sostenere un carico utile; la velocità massima sulla scheda tecnica no.
La gravità agisce sempre sul motore, anche quando il braccio è fermo. Un asse del polso che trasporta uno strumento da 2 kg necessita di circa 0,5-1,5 Nm di coppia continua a 50-100 giri/min per mantenere stabile lo strumento. Un asse a gomito necessita di 3-8 Nm. Un asse della spalla che movimenta un carico utile completo può richiedere 15-40 Nm. La velocità a vuoto di 6000 giri al minuto è irrilevante in questo caso perché il giunto non funziona mai a quella velocità.
Utilizzare un margine di sicurezza 3x quando si dimensiona un motore con giunto. Un motore che fornisce solo l'esatta coppia richiesta si surriscalderà entro il primo mese di funzionamento.
| Tipo di giunto robot | Coppia continua richiesta in uscita | Tipico telaio BLDC |
| Asse del polso | 0,5-1,5 Nm | 42 mm |
| Asse del gomito | 3-8 Nm | 57-76mm |
| Asse della spalla | 15-40 Nm | 80-100mm |
L’architettura congiunta dovrebbe determinare il telaio del motore e il riduttore, e non viceversa.
Le articolazioni della spalla ad alto carico beneficiano dei motoriduttori armonici, che offrono gioco zero e alta densità di energia. Jiangsu Retek Motion Co., Ltd. (Retek Motion) offre un motoriduttore armonico da 200 Nm che si adatta agli assi pesanti delle spalle e della vita. I carichi utili medi su bracci collaborativi e manipolatori mobili funzionano bene con motoriduttori da 60 Nm. Per la robotica medica compatta montata a spalla, un motore brushless outrunner da 42 mm con riduttore fornisce densità di potenza in un piccolo involucro.
 Motoriduttore armonico da 200 Nm per giunti di robot per carichi pesanti Questo motore eroga una coppia di 200 Nm con gioco zero, rendendolo adatto per assi di spalla e vita pesanti nei robot che richiedono un posizionamento preciso e ripetibile. Visualizza il prodotto →
 Motoriduttore da 60 Nm per robot e manipolatori collaborativi Con una coppia nominale di 60 Nm, questo motoriduttore si adatta a bracci collaborativi con carico utile medio e manipolatori mobili, fornendo prestazioni affidabili per varie attività robotiche. Visualizza il prodotto →
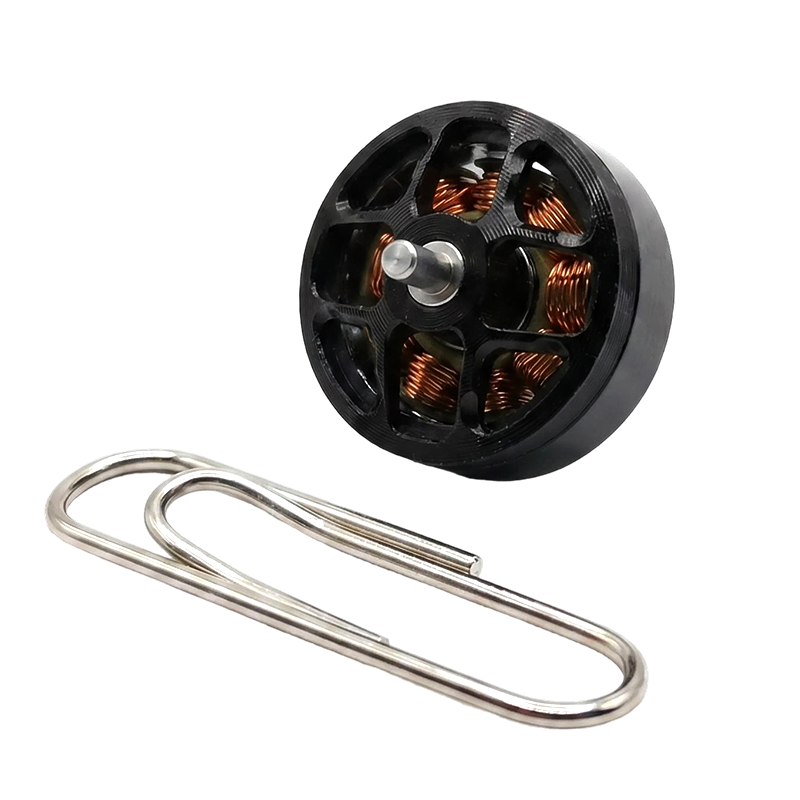
 Motore brushless Outrunner da 42 mm con riduttore per robotica medica Questo motore brushless outrunner compatto da 42 mm con riduttore offre coppia elevata e controllo preciso, ideale per applicazioni di robotica medica a spalla. Visualizza il prodotto →
I riduttori armonici offrono gioco zero, necessario per un posizionamento ripetibile. I riduttori epicicloidali sono meno costosi e tollerano meglio i carichi d'impatto, quindi sono adatti alle ruote dei robot mobili che colpiscono cordoli e rampe. Il telaio del motore segue la scelta del riduttore e non viceversa.
Utilizza questa lista di controllo quando valuti qualsiasi motore candidato per un giunto robotico:
Un telaio più grande non sempre produce una coppia utilizzabile proporzionalmente maggiore, perché il fattore di riempimento dell'avvolgimento e la dissipazione del calore cambiano con il diametro e la lunghezza assiale.
La linea DC brushless di Retek Motion si estende da 28 mm a 130 mm. I valori di coppia continua rappresentativi nella serie da 24 VCC sono circa 0,4 Nm per un motore da 42 mm, 0,8 Nm per 57 mm, 1,6 Nm per 76 mm, 2,2 Nm per 80 mm, 3,5 Nm per 100 mm e 6,5 Nm per 130 mm. La progressione è più vicina a una relazione cubica con il diametro del rotore, motivo per cui la scelta della dimensione del telaio è principalmente un problema di progettazione termica.
Sull'asse della spalla, un BLDC da 100 mm più un riduttore armonico da 200 Nm copre la maggior parte dei carichi utili industriali. Al di sotto di questo, i telai da 80 mm e più piccoli gestiscono i movimenti del polso e del punto centrale dell'utensile.
La flessibilità ingegneristica e l’integrazione verticale della produzione contano più dell’ampiezza del catalogo, perché la maggior parte dei giunti robot richiedono un progetto motore personalizzato.
Retek Motion progetta e costruisce internamente motori DC brushless dal 2018. L'azienda produce anche alloggiamenti del cambio lavorati a CNC, componenti pressofusi e cablaggi sotto lo stesso tetto. Questa combinazione consente a un produttore di robot di ripetere le configurazioni di avvolgimento, encoder e connettore senza coordinare più fornitori.
Per casi d'uso specifici, Retek's motori brushless a basso cogging ridurre l'ondulazione della posizione in uscita, mentre motori DC brushless a coppia elevata fornire il margine necessario quando i carichi utili sono dinamici.
Un motore robotico è un sistema su un albero: avvolgimenti, encoder, freno, cambio e cablaggio devono tutti allinearsi a un profilo di velocità di coppia.
Iniziare le specifiche del motore con la coppia continua alla velocità del giunto, non con la velocità a vuoto, indicata nella scheda tecnica.
Un motore brushless per robotica è specificato per coppia continua a bassa velocità, basso cogging e compatibilità con feedback, mentre un normale motore BLDC è solitamente classificato per velocità di picco e potenza di uscita elevata.
Moltiplicare la massa del carico utile per la lunghezza del braccio momento, aggiungere l'inerzia riflessa e le perdite del riduttore, quindi applicare un fattore di sicurezza di almeno 3x.
I riduttori armonici forniscono gioco zero e riduzione elevata per giunti precisi del braccio; I riduttori epicicloidali gestiscono meglio i carichi d'urto per le ruote motrici mobili.
SÌ. Il controller integrato e le opzioni di avvolgimento personalizzato sono standard e un fornitore integrato verticalmente può anche produrre l'alloggiamento del cambio e il cablaggio.
1. Introduzione: scomposizione della potenza dei motori a induzione CA Il motore a induzione CA è uno dei...
LEGGI DI PIÙ1. Introduzione Nella moderna automazione industriale, nella costruzione di data center, nell'aggiornamento dell'elettronica di consumo...
LEGGI DI PIÙI motori passo-passo rappresentano una pietra angolare del moderno controllo del movimento, offrendo posizionamento e ri...
LEGGI DI PIÙIl panorama dei motori industriali sta subendo una trasformazione significativa, spinta dall’incessante...
LEGGI DI PIÙProdotti correlati
Edificio 10, No.199, Jinfeng Road, Suzhou High-tech, provincia di Jiangsu, Cina
+86-130 1379 7383
+86-512 6876 9967
sean@retekmotion.com
rsgrivic@126.com
 Whatsapp
Diritto d'autore © Suzhou Retek Electric Technology Co., Ltd. Tutti i diritti riservati. Custom OEM Industrial Multi Rotor Drone Motors Manufacturers